Robotika jahit dan sewbot: kondisi otomasi manufaktur pakaian 2026
Janji perakitan pakaian sepenuhnya otomatis telah memikat industri garmen selama beberapa dekade. Pada 2026, sewbot masih menjadi teknologi terdepan—secara teknis mengesankan, namun terbatas secara komersial. Artikel ini mengkaji realitas rekayasa di balik sistem jahit robotik.
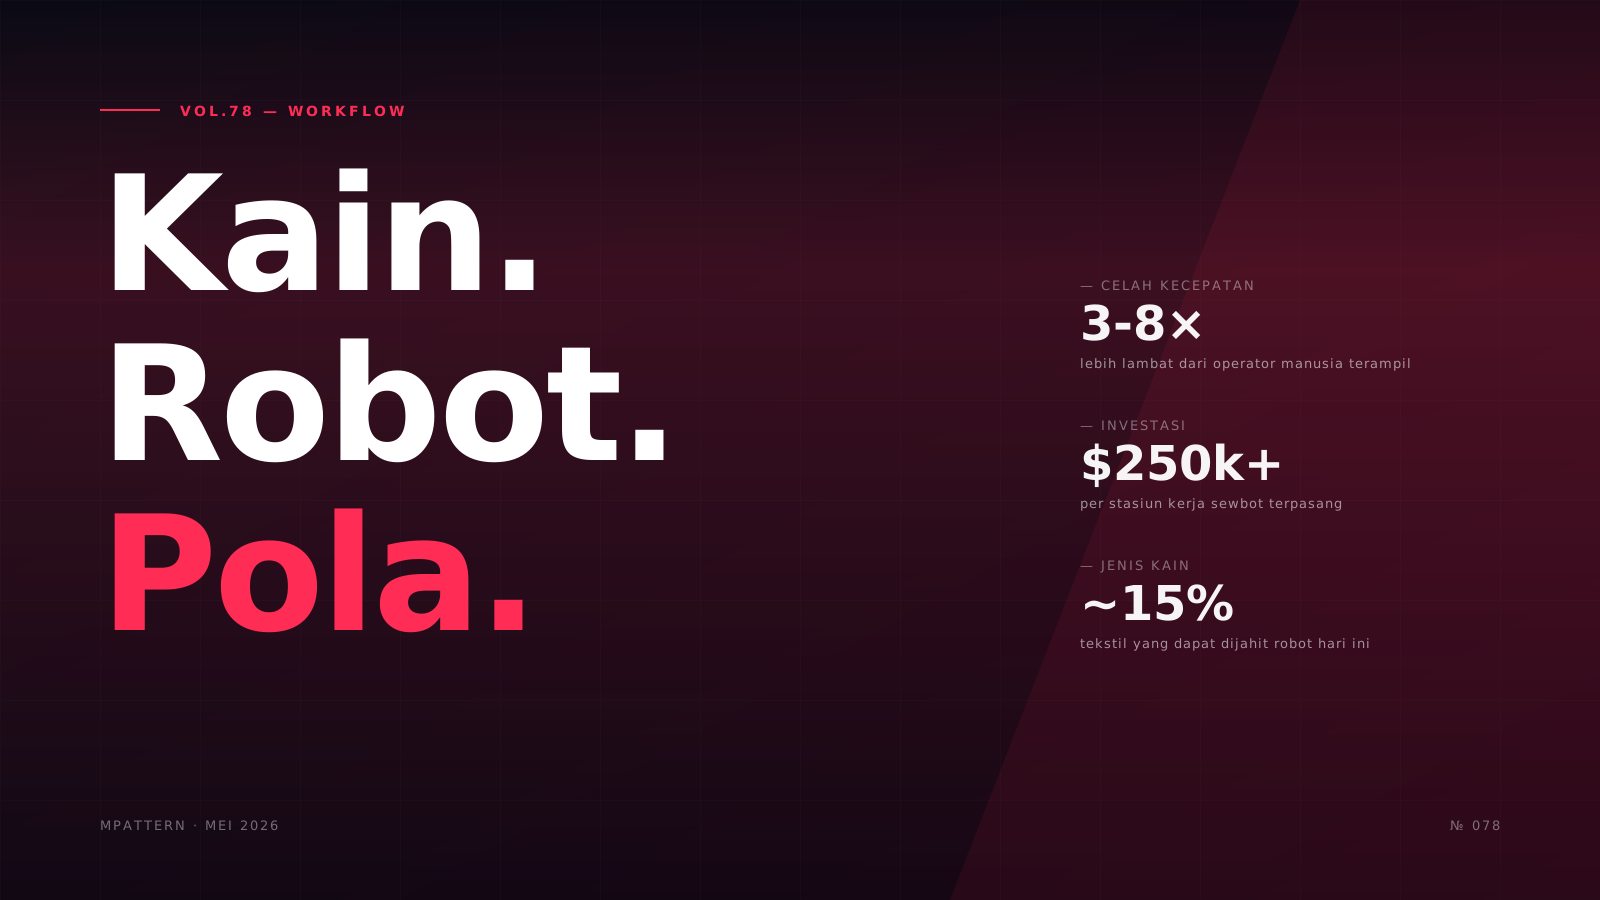
Industri garmen telah mengejar impian jahit otomatis sejak tahun 1980-an. Berbeda dengan manufaktur otomotif atau elektronik—di mana lini perakitan robotik menjadi standar beberapa dekade lalu—konstruksi pakaian tetap dikerjakan secara manual. Alasannya tampak sederhana namun menipu: kain itu lemas, anisotropik, dan tidak dapat diprediksi. Rajutan katun berperilaku sangat berbeda dari charmeuse sutra di tengah setikan, dan keduanya berubah bentuk akibat tegangan dengan cara yang membingungkan gripper robot yang kaku.
Pada 2026, diskusi seputar robotika jahit berpusat pada kemajuan bertahap, bukan penerapan revolusioner. Perusahaan seperti SoftWear Automation (AS) dan pendatang baru dari Tiongkok serta Jerman telah mendemonstrasikan sistem prototipe yang mampu merakit pakaian dasar—kaos, handuk, tenunan sederhana. Namun mesin-mesin ini menempati ceruk teknis yang sempit, jauh dari menggantikan sekitar 60 juta pekerja garmen di seluruh dunia. Hanya sebagian sangat kecil operasi potong-jahit yang menggunakan jahit robotik, dan sebagian besar instalasi tersebut menangani tekstil non-pakaian seperti pelapis otomotif atau kain teknis.
Artikel ini mengurai tantangan rekayasa, kemampuan terkini, dan realitas komersial sewbot pada 2026. Kami mengkaji mengapa robotika berhasil di bidang pemotongan dan penggelaran kain, tetapi mandek di mesin jahit, serta apa artinya bagi alur kerja pengembangan pola di industri yang masih sangat bergantung pada tenaga manusia.
Masalah rekayasa inti: kelenturan kain
Lengan robot unggul dalam memanipulasi bagian yang kaku atau semi-kaku. Panel pintu mobil, casing ponsel pintar, bahkan ikat pinggang kulit—semua material ini mempertahankan geometri yang dapat diprediksi saat ditangani. Kain tenun dan rajut tidak demikian. Istilah dalam ilmu material adalah "compliant" (lentur): kain menggantung, meregang, tertekan, dan bergeser akibat gaya minimal. Gripper robot yang memberikan tekanan 2 Newton dapat mengerutkan organza sutra secara permanen, sementara gaya yang sama hampir tidak menggerakkan denim twill.
Prototipe sewbot awal (sekitar 2015–2018) mengatasi hal ini dengan cara mengakukan kain untuk sementara. Sistem pengaku polimer larut air—mencelupkan kain ke dalam termoplastik larut air, menjahit hasilnya yang kaku, lalu membilas pengaku—membuktikan konsepnya tetapi gagal secara komersial akibat tambahan langkah proses, biaya bahan kimia, dan ketidakcocokan dengan sebagian besar kain mode. SoftWear Automation mengambil jalur berbeda: computer vision dan umpan balik waktu nyata. Sewbot mereka menggunakan deretan kamera (hingga 12 per stasiun kerja) yang melacak tepi kain dengan presisi sub-milimeter, dengan klem bertenaga servo yang memposisikan ulang material di tengah jahitan.
Pendekatan vision ini bekerja baik untuk material yang stabil dan kontras tinggi. Selembar kaos putih di atas konveyor gelap, dipotong dengan presisi laser, dapat diambil, disejajarkan, dan dimasukkan ke kepala mesin jahit lockstitch jarum tunggal industri. Namun jika ada motif cetak dengan kampuh kontras rendah, kain dengan pemulihan regang yang signifikan, atau desain yang memerlukan kurva dengan kelonggaran yang dikerut halus (seperti lengan set-in), tingkat kesalahan melonjak. Sistem sewbot saat ini mencapai hasil pertama yang baik pada kampuh persegi panjang dasar (kelim handuk, tepi sarung bantal), tetapi turun tajam pada kampuh melengkung dengan kelonggaran (ease), sehingga tidak layak secara ekonomi untuk geometri yang lebih dari sekadar sederhana.
SoftWear Automation: telaah teknis mendalam
SoftWear Automation, didirikan pada 2007 dari penelitian Georgia Tech, tetap menjadi pengembang sewbot paling dikenal di pasar Barat. Produk unggulan mereka, stasiun kerja Sewbot, mengotomasi perakitan kaos dari panel kain yang telah dipotong. Sistem ini mengintegrasikan:
- Modul vision: kamera stereo dengan proyeksi cahaya terstruktur, menjalankan algoritma deteksi tepi proprietary pada 120 fps untuk melacak posisi kain dalam toleransi ±0,5 mm.
- Sistem penanganan: gripper vakum dan klem bertenaga servo yang mengangkat, memutar, dan menyejajarkan panel kain. Gripper menggunakan ujung logam sinter berpori untuk mendistribusikan hisapan secara merata, meminimalkan distorsi kain.
- Kepala jahit: mesin jahit lockstitch jarum tunggal industri seri Juki DDL yang dimodifikasi, dengan kontrol motor yang disinkronkan ke kecepatan pengumpanan kain. Mesin ini tidak "berinovasi" dalam setikan—ia menggunakan teknologi pembentukan setikan yang telah terbukti sejak tahun 1960-an—tetapi mengoordinasikannya dengan penanganan robotik.
- Kontrol proses: PLC (programmable logic controller) yang menjalankan Linux waktu nyata, mengelola urutan: ambil panel A, sejajarkan dengan panel B, umpankan ke jarum, pantau tegangan benang melalui load cell, sesuaikan kecepatan jika terdeteksi hambatan.
Satu lini Sewbot lengkap untuk kaos dasar menempati sekitar 80 meter persegi dan membutuhkan satu operator manusia untuk memuat panel yang telah dipotong dan mengambil barang jadi. Pada produksi satu gaya, kapasitasnya cukup baik, tetapi tim kecil penjahit terampil dapat menandinginya dan berganti gaya jauh lebih cepat. Perbedaan biaya modal sangat besar: satu lini sewbot berharga berkali-kali lipat dibandingkan sejumlah mesin jahit industri dan meja kerja.
Ekonominya hanya masuk akal dalam skenario tertentu: produksi volume sangat tinggi dengan satu SKU (pakaian dalam militer, seragam institusional), strategi nearshoring di mana selisih biaya tenaga kerja membenarkan otomasi, atau aplikasi teknis di mana jahitan presisi (kelurusan kampuh ±0,3 mm) memberikan nilai premium.
Mengapa robotika kesulitan di bidang yang menjadi keunggulan manusia
Seorang operator jahit manusia melakukan micro-adjustment terus-menerus yang tidak dapat direplikasi secara robotik dengan biaya terjangkau. Pertimbangkan kampuh melengkung sederhana yang menyatukan dua potongan pola dengan orientasi bias berbeda. Operator tersebut:
- Menarik lapisan atas sedikit lebih tegang, mengetahui bahwa gigi pengumpan akan menarik lapisan bawah lebih cepat akibat arah bulu kain.
- Mengerut halus sisi yang lebih panjang ke yang lebih pendek dengan mendistribusikan kelonggaran sepanjang 20–30 cm, menggunakan tekanan ujung jari untuk membimbing—bukan memaksa—kain.
- Mengkompensasi fluktuasi tegangan benang dengan menyesuaikan kecepatan tangan di tengah jahitan, mencegah kerutan tanpa menyentuh tombol tegangan mesin.
- Mendeteksi anomali (perpotongan kampuh tebal, slub pada benang) dan secara antisipatif menyesuaikan gaya penetrasi jarum untuk menghindari putusnya benang.
Kecerdasan sensorimotorik ini beroperasi pada waktu respons 200–300 milidetik, didorong oleh umpan balik taktil dan pengenalan pola yang diasah dari ribuan kampuh. Mereplikasinya secara robotik membutuhkan:
- Sensor gaya pada titik kontak gripper (menambah biaya per unit gripper yang signifikan).
- Algoritma kontrol adaptif yang mempelajari perilaku spesifik kain (membutuhkan dataset latihan lebih dari 10.000 variasi kampuh per jenis kain).
- Aktuasi berkecepatan tinggi yang menyamai kecepatan reposisi tangan manusia (sistem servo saat ini tertinggal 3–5× dalam percepatan).
Biaya riset dan pengembangan untuk menggeneralisasi kemampuan ini di seluruh lebih dari 200 jenis kain dalam koleksi musiman merek mode tipikal sangat mahal. Bahkan merek yang berinvestasi besar dalam otomasi cenderung membatasi uji coba sewbot pada beberapa konstruksi kain standar, menjalankan lini manual paralel untuk selebihnya.
Lanskap adopsi saat ini: ceruk dan keterbatasan
Per awal 2026, instalasi jahit robotik terkonsentrasi di segmen yang dapat diprediksi:
Tekstil teknis: jok otomotif, komposit kedirgantaraan, linen medis. Aplikasi ini mentolerir biaya modal tinggi karena menghargai presisi (kampuh kantong udara harus mencapai toleransi ±0,2 mm) dan bekerja dengan material yang stabil dan homogen.
Pakaian promosi: kaos polos, tas tote, topi sederhana. Produksi volume tinggi dengan satu desain di mana biaya per unit mengamortisasi waktu penyetelan. Lini sewbot yang beroperasi 24/7 pada satu SKU selama 90 hari menjadi kompetitif dengan tenaga kerja luar negeri.
Program percontohan: Merek mode yang menguji kelayakan "Made in USA/EU" dengan mikro-pabrik robotik. Ini jarang berkembang melampaui nilai PR—Adidas terkenal menutup Speedfactory Jerman-nya (rajut robotik + perakitan) pada 2019 setelah menentukan bahwa ekonominya tidak dapat menandingi pabrik Asia bahkan dengan biaya tenaga kerja nol.
Kontrak pertahanan: seragam militer di mana mandat pengadaan dalam negeri mengabaikan pertimbangan biaya.
Yang tidak ada: fast fashion, pakaian mewah, dan apa pun yang memerlukan variasi gaya. Model produksi fast fashion dengan aliran gaya baru yang konstan dalam lot kecil tidak dapat menyerap waktu pergantian sewbot (4–12 jam untuk memprogram ulang dan menguji urutan kampuh baru) atau menoleransi kekakuan panel yang telah dipotong sebelumnya dan dioptimalkan untuk penanganan robotik.
Perspektif pengembang pola: mendesain untuk robot
Jika sewbot semakin diadopsi, rekayasa pola harus beradaptasi—bukan sekadar mendigitalkan draf yang sudah ada, tetapi memikirkan ulang arsitektur pakaian untuk kendala perakitan robotik.
Hierarki kampuh: Robot menangani kampuh lurus dan kurva lembut dengan baik, tetapi kesulitan dengan kurva majemuk dan pembentukan tiga dimensi. Yoke kemeja tradisional—melengkung di bahu, dikerut halus ke panel belakang—perlu direkayasa ulang menjadi dua atau lebih kampuh lurus dengan langkah penyetrikaan terpisah.
Optimasi jumlah potongan: Semakin sedikit potongan, semakin sedikit operasi ambil-dan-tempatkan. Kaos empat panel (depan, belakang, dua lengan) ramah sewbot. Jaket tailoring 22 potongan tidak. Ini membalik logika pembuatan pola tradisional, di mana lebih banyak potongan sering meningkatkan kesesuaian dan mengurangi pemborosan kain melalui nesting.
Standarisasi kampuh: Sistem vision robotik bekerja terbaik dengan kampuh seragam (misalnya 10 mm di seluruh bagian). Penjahit manusia secara rutin bekerja dengan kampuh bervariasi (6 mm di garis leher, 15 mm di jahitan samping) untuk menyeimbangkan volume dan kekuatan. Pola yang ditujukan untuk sewbot membutuhkan konsistensi geometris yang mungkin mengorbankan kehalusan kesesuaian.
Presisi arah serat: Potongan yang miring 2 derajat dari arah serat tidak menjadi masalah bagi penjahit manusia—mereka mengkompensasi secara naluriah. Sewbot, yang mengharapkan tepi kain pada sudut yang telah diprogram, akan membuat kampuh tidak sejajar. Ini menuntut toleransi pemotongan yang lebih ketat (±0,5 mm, ±0,3° rotasi) yang bahkan membebani pemotong otomatis canggih sekalipun.
Bagi desainer yang bekerja di platform seperti MPattern, ini berarti mempertahankan dua versi pola jika produksi hibrida diterapkan: draf "dioptimalkan untuk manusia" yang mengutamakan kesesuaian dan pemanfaatan kain, dan varian "kompatibel robot" yang menukar sebagian kehalusan kesesuaian dengan kesederhanaan geometris. Overhead alur kerja ini tidak kecil, dan sebagian besar merek kecil hingga menengah tidak memiliki staf rekayasa untuk mengelola dua perpustakaan pola.
Sudut pandang AI: di mana machine learning benar-benar membantu
Vendor robotika jahit sering menyebut "AI" dalam materi pemasaran, tetapi aplikasi yang bermakna sempit dan spesifik.
Deteksi cacat: Jaringan saraf konvolusional yang dilatih pada gambar kampuh benar versus cacat (kerutan, setikan terlewat, ketidakberaturan tegangan) dapat menandai kesalahan lebih cepat dan lebih konsisten daripada inspeksi manual. Ini tidak mengotomasi jahitan itu sendiri, tetapi mengurangi tenaga kerja inspeksi pasca-jahit.
Prediksi perilaku kain: Model machine learning mengkorelasikan sifat mekanik kain (kekuatan tarik, pemanjangan, kekakuan lentur yang diukur melalui sistem Kawabata KES) dengan parameter jahit optimal (ukuran jarum, tegangan benang, kerapatan setikan). Pemilihan parameter berbasis ML dapat mempersingkat penyetelan untuk kain baru, tetapi adopsi di dunia nyata masih terbatas—sebagian besar pabrik mengandalkan pengalaman operator.
Perencanaan jalur: Untuk gripper robotik yang bernavigasi di sekitar panel kain untuk menyejajarkan kampuh, algoritma reinforcement learning dapat mengoptimalkan urutan gerakan, memangkas 1,5–3 detik per siklus ambil-tempatkan. Dalam 10.000 siklus per hari, ini terakumulasi menjadi peningkatan kapasitas yang terukur.
Apa yang TIDAK dilakukan AI (meski vendor mengklaimnya): menggeneralisasi di seluruh jenis kain sembarang tanpa pelatihan ulang, mereplikasi intuisi manusia tentang kelonggaran (ease) dan jatuh kain, atau menghilangkan kebutuhan akan kontrol proses yang ketat. Tumpukan perangkat lunak sewbot didominasi teori kontrol klasik—loop PID, state machine, thresholding computer vision—dengan ML sebagai lapisan optimasi minor.
Ekonomi: matematika keras ROI otomasi
Mari kita modelkan kasus dasar: produsen kontrak yang mempertimbangkan sewbot untuk bersaing dengan impor kaos dasar.
Modal: 1 juta USD untuk lini sewbot 3 unit (perakitan saja; pemotongan/finishing terpisah). Dibiayai pada 6% selama 7 tahun = 174 ribu USD/tahun.
Tenaga kerja: 2 operator dengan upah total 75 ribu USD/tahun. Teknisi perawatan 0,5 FTE = 35 ribu USD/tahun. Total 110 ribu USD/tahun.
Kapasitas: 4.000 unit/hari/lini pada uptime 90% = 1,08 juta unit/tahun.
Biaya per unit: (174 ribu + 110 ribu + 50 ribu bahan habis pakai) / 1,08 juta = 0,31 USD/unit (perakitan saja).
Sementara itu, pabrik dengan 30 penjahit yang memproduksi kaos yang sama dengan upah tenaga kerja 2,20 USD/jam menghasilkan biaya perakitan 0,18 USD/unit (asumsi 50 unit/operator/hari). Tambahkan 0,10 USD pengiriman, 0,05 USD bea cukai, 0,03 USD overhead kepatuhan = biaya landed 0,36 USD—hampir sama dengan robot domestik.
Namun perbandingan ini melewatkan faktor-faktor penting:
- Lini robot menangani SATU gaya secara efisien. Pergantian gaya membutuhkan 8 jam downtime + waktu rekayasa. Lini manual berganti gaya dalam 30 menit.
- Cacat kain yang dihindari penjahit manusia (menjahit 2 cm dari cacat) menghentikan sewbot, membutuhkan intervensi operator atau pembuangan potongan.
- Biaya 0,31 USD robot tidak termasuk pemotongan dan finishing, yang masih membutuhkan tenaga manusia (menambah 0,15–0,20 USD/unit). Total biaya domestik: 0,46–0,51 USD vs. impor 0,36 USD.
Hitungan ekonominya baru masuk akal jika:
- Tarif atau kebijakan perdagangan bergeser lebih dari 15% untuk mendukung produksi domestik.
- Keunggulan waktu tunggu (2 minggu vs. 12 minggu dari Asia) mendorong harga grosir premium.
- Volume mempertahankan operasi 24/7 pada satu SKU selama berbulan-bulan.
Sedikit konteks mode yang memenuhi ketiga kondisi tersebut.
Kondisi 2026 dalam praktik
Di seluruh industri, narasi sewbot 2026 adalah tentang ekspektasi yang dimoderasi. Vendor tidak lagi menjanjikan "pabrik tanpa penerangan" atau "akhir manufaktur offshore". Sebagai gantinya, mereka memposisikan jahit robotik sebagai alat untuk alur kerja hibrida tertentu:
- Mikro-pabrik yang berlokasi berdekatan dengan ritel, menjahit pakaian dasar yang disesuaikan sesuai permintaan. Rentang SKU terbatas, harga premium, nilai cerita merek lebih besar dari biaya.
- Reshoring barang komoditas di mana risiko geopolitik (gangguan rantai pasokan, kekhawatiran hak asasi manusia di wilayah tertentu) membenarkan pembayaran premi biaya untuk pengadaan domestik.
- Pakaian performa teknis di mana jahitan presisi (kampuh las pada shell tahan air, kampuh atletik flat-lock) mendapat manfaat dari pengulangan robotik.
Untuk industri mode arus utama—merek yang memproduksi 50–500 gaya per musim dalam lot 500–5.000 unit—jahit manual tetap menjadi baseline, dengan otomasi terbatas pada proses hulu (pemotongan, penggelaran, penandaan) dan hilir (penyetrikaan, pelipatan, pengemasan) di mana material lebih dapat diprediksi.
Implikasi bagi alur kerja pengembangan pola
Desainer dan pembuat pola yang menavigasi lanskap ini pada 2026 harus menjaga fleksibilitas strategis:
Arsitektur pola modular: Buat draf pola sebagai blok yang dapat dikombinasikan (badan depan, lengan, kerah) yang dapat digabungkan untuk produksi manusia atau disederhanakan/digabung untuk kemungkinan produksi robotik. Alat digital—termasuk sistem parametrik yang ditawarkan oleh platform seperti MPattern—membuat pemeliharaan varian pola lebih mudah daripada di era kertas, tetapi diperlukan disiplin untuk menjaga perpustakaan tetap koheren.
Ketelitian spesifikasi: Jika ada bagian produksi yang mungkin menyentuh sewbot, kampuh, arah serat, dan posisi takik harus dispesifikasikan hingga ±1 mm—bukan toleransi ±3 mm yang lazim pada produksi manual. Presisi ini juga memberikan manfaat dalam akurasi pemotongan dan QC bahkan untuk jahit manual.
Kesadaran pemilihan kain: Libatkan pemasok kain sejak awal untuk memahami jatuh kain, pemulihan, dan konsistensi permukaan. Kain yang "terasa nyaman dijahit" secara manual mungkin memiliki karakteristik tegangan yang membingungkan penanganan robotik. Pengujian contoh kain (swatch) dalam kondisi standar (tarik, lentur, geser sesuai protokol ASTM D1388, D4964) memberikan data untuk merencanakan proses jahit manusia maupun robotik.
Segmentasi gaya-volume: Identifikasi desain mana yang cocok untuk produksi volume tinggi dengan variasi rendah (kandidat otomasi) versus yang membutuhkan fleksibilitas kerajinan (tetap manual). Kaos dasar inti merek mungkin membenarkan investasi robotik jika volume tahunan melebihi 500 ribu unit; potongan mode musiman pada 2.000 unit/gaya tidak akan pernah.
Peran pengembang pola berkembang dari sekadar draf kreatif/teknis murni menjadi mencakup strategi manufaktur—memahami kapan kesederhanaan geometris memungkinkan penghematan biaya, dan kapan hal itu mengorbankan maksud desain yang membedakan merek.
Kesimpulan: evolusi, bukan revolusi
Robotika jahit pada 2026 tetap menjadi teknologi yang mencari domain aplikasi optimalnya. Rekayasanya solid—mesin benar-benar dapat menjahit kain, dengan presisi yang melampaui kemampuan manusia pada tugas-tugas yang terkontrol. Namun konteks ekonomi dan operasional manufaktur pakaian—variasi gaya tinggi, perilaku material yang beragam, rantai pasokan global terdistribusi yang dioptimalkan selama beberapa dekade—belum mendukung otomasi menyeluruh.
Bagi pembuat pola dan desainer, kesimpulan praktisnya adalah kesiapan tanpa gangguan. Kembangkan kecakapan digital, pertahankan ketelitian geometris dalam draf Anda, dan pahami kendala yang akan membuat pola "siap robot"—tetapi jangan tinggalkan kehalusan kesesuaian dan kebebasan kreatif yang dimungkinkan oleh jahit manual. Industri akan berotomasi secara bertahap, di ceruk di mana volume dan kesederhanaan sejalan. Sebagian besar konstruksi pakaian akan tetap digerakkan oleh manusia untuk dekade yang dapat diperkirakan.
Jika Anda membangun perpustakaan pola yang perlu fleksibel di antara metode produksi—atau sekadar menginginkan presisi dan kontrol versi yang mengantisipasi evolusi manufaktur masa depan—jelajahi bagaimana alat digital MPattern mendukung pengembangan pola yang ketat dan adaptif tanpa mengunci Anda pada paradigma produksi tertentu.
Pertanyaan umum
Apakah sewbot bisa menjahit kain rajut elastis seperti jersey atau rib?
Sistem sewbot saat ini kesulitan menangani rajutan dengan regang lebih dari 20–25%. Kain berubah bentuk secara tidak terduga di bawah tekanan gripper dan kontak gigi pengumpan, menyebabkan ketidaksejajaran dan kerutan. Sebagian besar instalasi jahit robotik yang berhasil menggunakan tenunan stabil atau rajutan teknis berdaya regang rendah seperti ponte atau scuba. Kain berdaya regang tinggi seperti jersey membutuhkan penyesuaian tegangan waktu nyata yang terus-menerus, melampaui kemampuan sensor dan kontrol saat ini pada kecepatan produksi.
Berapa lama waktu yang dibutuhkan untuk memprogram sewbot pada gaya pakaian baru?
Waktu penyetelan untuk gaya sederhana (kaos, sarung bantal) berkisar 4 hingga 12 jam, termasuk membuat urutan ambil-dan-tempatkan, mengajarkan jalur kampuh, mengkalibrasi sistem vision untuk kain tertentu, dan menjalankan siklus uji. Gaya kompleks dengan kampuh melengkung atau beberapa lapisan kain dapat membutuhkan 20–40 jam. Ini berbeda dengan penjahit manusia yang dapat berganti gaya dalam waktu kurang dari satu jam, sehingga sewbot hanya ekonomis untuk produksi panjang ribuan unit identik.
Apa perbedaan sewbot dengan mesin jahit otomatis biasa?
Mesin jahit otomatis (seperti pemasang saku atau pembuat lubang kancing yang dapat diprogram) melakukan satu operasi khusus secara berulang, tetapi tetap membutuhkan operator manusia untuk memuat kain, menyejajarkannya, dan memindahkannya ke stasiun berikutnya. Sewbot mengintegrasikan penanganan robotik—gripper, konveyor, sistem vision—untuk mengambil potongan kain, memposisikannya, mengeksekusi kampuh, dan mentransfernya ke langkah berikutnya tanpa sentuhan manusia. Mekanisme jahit itu sendiri sering kali adalah mesin industri standar; robotika menangani segalanya sebelum dan sesudah jarum.
Apakah ada merek mode yang berhasil menggunakan sewbot dalam skala besar di 2026?
Tidak ada merek mode besar yang mengoperasikan produksi sewbot dalam skala yang sebanding dengan pabrik manualnya. Program percontohan memang ada—Adidas menguji perakitan robotik di Jerman 2016–2019, beberapa merek atletik mencobanya untuk kampuh teknis—tetapi ini tetap menjadi sebagian kecil dari output. Pengguna utama pada 2026 adalah produsen kontrak yang memproduksi barang volume sangat tinggi (kaos polos, seragam institusional) atau tekstil teknis (otomotif, medis) di mana material konsisten dan produksi satu gaya membenarkan investasi modal.
Apakah robot jahit akan menghilangkan pekerjaan buruh garmen di negara berkembang?
Tidak dalam dekade yang dapat diperkirakan. Kasus ekonomi untuk sewbot bergantung pada biaya tenaga kerja tinggi dan pakaian sangat sederhana. Di negara di mana biaya tenaga kerja jahit berkisar 2–4 USD/jam dan pekerja menangani lebih dari 30 gaya berbeda setiap minggu dengan pergantian minimal, produksi manual tetap jauh lebih murah dan fleksibel. Risiko pengurangan pekerjaan lebih tinggi di bidang pemotongan dan penggelaran kain—yang sudah banyak terotomasi—daripada dalam perakitan jahit, di mana kemampuan adaptasi manusia terhadap variasi kain tetap tak tertandingi.
Istilah terkait
Dengan MPattern
Potong tanpa cetak — mode proyektor
Proyeksikan pola langsung ke kain. Nol kertas, nol tape, skala 1:1 dijamin.
Coba mode proyektor