Syrobotter og symaskinsautomation: Status for automatisering inden for beklædningsfremstilling 2026
Løftet om fuldt automatiseret beklædningssamling har fascineret tekstilindustrien i årtier. I 2026 er syrobotter stadig en grænseteknologi—teknisk imponerende, men kommercielt begrænset. Denne artikel undersøger den tekniske virkelighed bag robottiske symaskinssystemer.
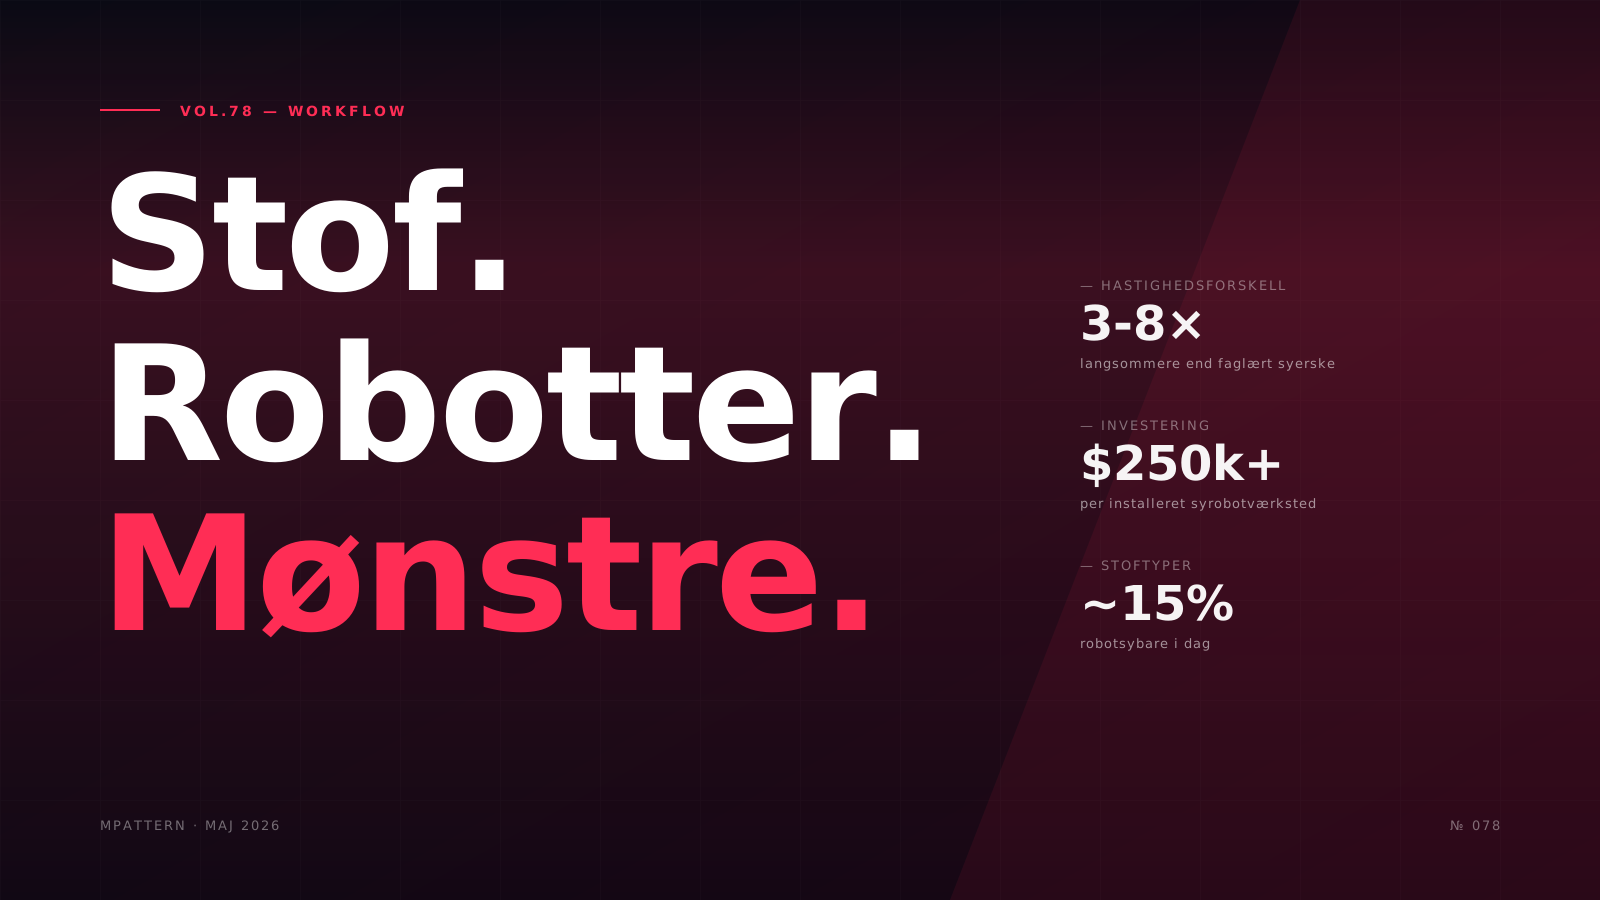
Tekstilindustrien har drømt om automatiseret syning siden 1980'erne. I modsætning til bilindustri eller elektronikfremstilling—hvor robottiske samlebånd blev standard for årtier siden—forbliver beklædningsproduktion overvejende manuel. Årsagen er fældesimple: stof er slapt, anisotropt og uforudsigeligt. Et bomulds-jersey opfører sig helt anderledes end silkecharmeus under syning, og begge deformeres under spænding på måder, der forvirrer stive robotgribere.
I 2026 drejer samtalen om syrobotik sig om trinvis fremgang snarere end revolutionær udbredelse. Virksomheder som SoftWear Automation (USA), Sewbo (opløst 2022, men indflydelsesrig) og nye aktører i Kina og Tyskland har demonstreret prototypesystemer, der kan samle simple beklædninger—T-shirts, håndklæder, simple vævninger. Men disse maskiner optager en snæver teknisk niche, langt fra at erstatte de estimerede 60 millioner beklædningsarbejdere verden over. Ifølge McKinseys 2024-undersøgelse blandt apparel CPO'er anvender færre end 2% af globale skæring-og-sy-operationer nogen form for robottisk syning, og de fleste af disse installationer håndterer ikke-beklædningstekstiler som bilindtræk eller tekniske stoffer.
Denne artikel analyserer syrobotternes tekniske udfordringer, nuværende muligheder og kommercielle virkelighed i 2026. Vi undersøger, hvorfor robotik lykkedes inden for skæring og spredning, men stagnerer ved symaskinen, og hvad det betyder for mønstertudviklingsarbejdsgange i en branche, der stadig er overvejende menneskestyret.
Kerneproblemet: Stoffleksibilitet
Robottiske arme glimrer ved manipulering af stive eller semi-stive dele. En bildør, en smartphonechassis, selv et læderbælte—disse materialer bibeholder forudsigbar geometri under håndtering. Vævet og strikket stof gør det ikke. Materialefagligt hedder det "kompliabelt": stof draperer, strækker sig, komprimeres og forskydes i respons på minimal kraft. En robottisk griber, der anvender 2 Newton tryk, kan krølle silkeorganza ud over genskabelse, mens samme kraft næppe bevæger cowboystof.
Tidlige prototyper (cirka 2015-2018) løste dette ved at gøre stof midlertidigt stift. Sewbos opløselige polymerystivelsessystem—ned i et vandopløseligt termoplast, syning af det stive resultat, derefter udvaskning af stiveren—beviste konceptet, men døde kommercielt på grund af ekstra processatrin, kemikalieomkostninger og inkompatibilitet med de fleste modefabrikker. SoftWear Automation tog en anden vej: maskinsynet og realtidsfeedback. Deres syrobotter bruger kameraarrays (op til 12 pr. arbejdsstation) til at spore stoffkanter med sub-millimeter-præcision, med servo-drevne klemmer, der ompositionerer materiale under syningen.
Synmetoden fungerer for høj-kontrastmaterialer. En hvid T-shirt på en mørk transportbånd, præ-skåret med laserpræcision, kan gribes, justeres og føres gennem en industriel enkelt-nål låsestitchsymaskinekop. Men introducer et tryk med lavt kontrast, et stof med betydelig strækgendannelse eller et design, der kræver lettet kurver (som en indsat ærme), og fejlraterne stiger. Data fra Just-Styles 2025 automatiseringsrapport indikerer, at nuværende syrobotter opnår 92-96% første-passage-udbytte på simple rektangulære sømme (håndkladefald, pudesætkanter), men falder til 60-75% på kurvet sømme med letning, hvilket gør dem økonomisk ulevedygtige for noget ud over de simpleste geometrier.
SoftWear Automation: Teknisk dybdegående analyse
SoftWear Automation, grundlagt i 2007 ud af Georgia Tech-forskning, forbliver den mest synlige syrobotudvikler på det vestlige marked. Deres flagskibsprodukt, Sewbot-arbejdsstationen, automatiserer T-shirt-samling fra præ-skåret stof. Systemet integrerer:
- Synmoduler: stereokameraer med struktureret lysprojektion, der kører proprietære kantdetektionsalgoritmer ved 120 fps for at spore stofposition inden for ±0,5 mm tolerance.
- Håndteringssystem: vakuumgribere og servo-aktive klemmer, der løfter, drejer og justerer stofpaneler. Gribere bruger porøse sintret metal-tips til at fordele suction jævnt, hvilket minimerer stofforvrængning.
- Symaskine: en modificeret Juki DDL-serie industriel låsestitchsymaskin med motorcontrol synkroniseret til stofføde. Maskinen "innoverer" ikke syning—den bruger beprøvet 1960er-stitchformationsteknik—men koordinerer det med robottisk håndtering.
- Proceskontrol: en PLC (programmerbar logisk kontrollenhed), der kører real-tids-Linux, som håndterer sekvensen: grib panel A, juster med panel B, før til nål, overvåg trådspænding via belastningstransducer, juster hastighed, hvis modstand opstår.
En komplet Sewbot-linje til basale T-shirts optager cirka 80 kvadratmeter og kræver en menneskeoperatør til at indlæse skåret paneler og rydde færdige varer. SoftWear hævder gennemstrømning på 1.200 enheder pr. 8-timers skift til en enstylet kørsel—imponerende sammenlignet med nul, men et dygtig hold på fire syersker kan producere 1.800-2.200 enheder på samme tidsforbrug med hurtigere stilskift. Kapitalomkostningsforskellen er skarp: en syrobot-linje koster $800k-1,2M installeret, mens fire industrielle symaskiner og borde koster under $15k.
Økonomien passer kun i specifikke scenarier: ultra-høj-volumen enkelt-SKU-produktion (militær underbuksetype, institutionelle uniformer), near-shoring-spil, hvor arbejdskostforskel retfærdiggør automatisering (USA indenlandsk produktion konkurrerende med import), eller tekniske applikationer, hvor præcisionssy (±0,3 mm sømsthræde) kommanderer præmie.
Hvorfor Robotik Kæmper, Hvor Mennesker Udmærker Sig
En menneskelig syoperatør udfører kontinuerlige mikrojusteringer, som nutidig robotik ikke kan kopiere økonomisk. Betragt en simpel kurvet søm, der forbinder to mønsterdele med forskellige bias-orienteringer. Operatøren:
- Forspænder det øverste lag let, vel vidende at fodkrybene vil trække det nederste lag hurtigere på grund af stofretning.
- Letter den længere kant ind i den kortere ved at fordele fylde over 20-30cm, bruger fingertrykprincip til at guide—ikke tvinge—stoffet.
- Kompenserer for trådspændingssvingninger ved at justere håndtilhastighed under søm, hvilket forhindrer krøller uden berøring af maskinens spændingsdial.
- Registrerer anomalier (en tyk sømbinding, en slub i garnet) og prejusterer forbundetpenetrationskraft for at undgå trådnedbrydninger.
Denne senso-motoriske intelligens opererer ved 200-300 millisekunder responstid, drevet af tactil feedback og mønstergenkendelse finpudset over tusinder af sømme. Robotisk replikering kræver:
- Kraftsensorer på griberkontatpunkter (tilføjer $8k-12k pr. griberassembly).
- Adaptive kontrolalgoritmer, der lærer stof-specifik adfærd (kræver træningsdatasæt på 10.000+ sømbogarter pr. stoftype).
- Høj-hastighed-aktuering, der matcher menneskehandhastighed (nuværende servosystemer halter 3-5× i acceleration).
R&D-omkostningen til at generalisere disse evner på tværs af 200+ stoftyper i en typisk modemærkes sæsonsamling er uigennemførlig. Ifølge Sourcing Journals 2024-teknologienundersøgelse begrænser selv mærker, der investerer kraftigt i automatisering (Nike, Adidas, VF Corp), syrobot-forsøg til 1-3 standardiserede stofkonstruktioner, der kører parallelle manuelle linjer for alt andet.
Nuværende Adoptionslandskab: Nicher og Begrænsninger
I begyndelsen af 2026 klumper robottiske syinstallationer sig i forudsigelige segmenter:
Tekniske tekstiler: bilindsats, flyvekompositter, medicinske draperinger. Disse applikationer tolererer høj kapitalomkostning, fordi de værdsætter præcision (airbag-sømme skal ramme ±0,2 mm tolerance) og arbejder med stabile, homogene materialer.
Promotionstekstiler: blankt T-shirts, tote-poser, simple kasketter. Høj-volumen, enkelt-design-kørsel, hvor omkostning-pr.-enhed amortiserer setuptid. En syrobot-linje, der køres 24/7 på en SKU i 90 dage, bliver konkurrencedygtig med offshorearbejdskraft.
Pilotprogrammer: modemærker, der tester "Made in USA/EU" mulighed med robottiske mikrofabrikker. Disse skaleres sjældent ud over PR-værdi—Adidas berømte nedlukkelse af sin tyske Speedfactory (robottisk strikning + samling) i 2019, efter at have fastslået, at det ikke kunne matche asiatisk fabrikøkonomi endsige med nul arbejdskraft.
Forsvarskontrakter: militæruniformer, hvor indenlandsk sourcingmandater tilsidesætter omkostninger. Det amerikanske Defense Logistics Agency gjorde en retssag med SoftWear-systemer til PT-skjorter i 2021-2023; resultater forbliver klassificerede, men anekdotiske rapporter foreslår, at programmet fortsætter i begrænset målestok.
Bemærkelsesværdigt fraværende: hurtigmode, luksus og alt, der kræver stilvariation. En Zara-stilproduktionsmodel med 500+ nye stilarter ugentligt og lotstørrelser på 300-1.200 enheder kan ikke absorbere syrobot-skiftetider (4-12 timer til omprogrammering og test af en ny søm-sekvens) eller tolerere stivheden af præ-skåret paneler optimeret til robottisk håndtering.
Mønstertudvikleres Perspektiv: Designidealisme til Robotter
Hvis syrobotter vinder indpas, skal mønsterteknik tilpasse sig—ikke blot digitalisering af eksisterende skitser, men omtænkning af beklædningsarkitektur til robottiske samling-begrænsninger.
Sømberedskab: Robotter håndterer lige sømme og blide kurver vel, kæmper med sammensatte kurver og tre-dimensionel formning. En traditionel skjorte-krave—kurvet på skulder, lettet ind i bagpanelet—ville kræve re-engineering som to eller flere lige sømme med separate pressetrin.
Stykkeantal-optimering: Færre stykker betyder færre pik-og-sted-operationer. En fire-panel T-shirt (for, bag, to ærmer) er syrobot-venlig. En 22-stykkes skræddersyet jakke er det ikke. Dette inverterer traditionel mønsterteknik, hvor flere stykker ofte forbedrer pasform og reducerer stoffald gennem nesting.
Søm-tiltale standardisering: Robottiske synsystemer fungerer bedst med ensartede tiltag (f.eks. 10mm hele vejen igennem). Menneskeligt sygerbehov rutinearbejde med variable tiltag (6mm ved halslinie, 15mm ved sidsy) for at balancere bulk og styrke. Mønstre bestemt til syrobotter kræver geometrisk konsistens, der kan kompromittere pasform-finhed.
Kornpræcision: Et 2-grader forkorn skåret stykke forårsager en menneskeligt syerske nul besvær—de kompenserer instinktivt. En syrobot, der forventer stoffkanten i en programmeret vinkel, vil justere søm. Dette kræver strammere skæretolerance (±0,5 mm, ±0,3° rotation), der anstrengelse selv avanceret automatiseret kuttering.
For designere, der arbejder på platforme som MPattern, betyder det opretholdelse af to mønstre-versioner, hvis hybrid produktion er i spil: en "menneskeoptimereret" skitse, der prioriterer pasform og stoffudnyttelse, og en "robot-kompatibel" variant, der bytter nogle pasform-nuancer for geometrisk enkelthed. Arbejdsgangforbrugelse er ikke triviel, og de fleste små-til-mellemstore mærker har ikke det ingeniørpersonale til at administrere dual mønstre-biblioteker.
AI-Vinklen: Hvor Maskinintelligens Faktisk Hjælper
Syrobotik-leverandører påberåber sig hyppigt "AI" i markedsføringsmaterialer, men de meningsfulde applikationer er smalle og specifikke.
Defekt-registrering: Konvolutionsneural-netværk trænet på billeder af korrekte vs. defekte sømme (krøller, hoppet-over stitcher, spændingsuregelmæssigheder) kan markere fejl hurtigere end menneskelig QC, med 94-97% nøjagtighed rapporteret i akademiske studier (f.eks. Zhang et al., Textile Research Journal 2023). Dette automatiserer ikke syning selv, men reducerer efter-syning inspektionsarbejdskraft.
Stofadfærd prognose: Maskinintelligens-modeller korrelerer stofmekaniske egenskaber (spændingsstyrke, forlængelse, bøjestivhed målt via Kawabata KES-systemer) med optimale syprocesparametre (nålestørrelse, trådspænding, stitchtæthed). Et 2024-studie fra North Carolina States Wilson College of Textiles demonstrerede 12% reduktion i setuptid til nye stoffer ved hjælp af ML-vejledt parametervalg. Real-verdens adoption forbliver begrænset—de fleste fabrikker er afhængige af operatørerfaringer.
Ruteplanlægning: For robottiske gribere, der navigerer omkring et stofpanels søm-justering, kan reinforcement-learning algoritmer optimere bevægelsessekvenser, afskalende 1,5-3 sekunder pr. pik-og-sted-cykel. Over 10.000 cykler/dag, sammensætter det til målbar gennemstrømningsgevinst.
Hvad AI IKKE gør (trods leverandørkrav): generaliserer på tværs af arbitrære stoftyper uden omskoling, replikerer menneskelig intuition om letning og drapering, eller eliminerer behovet for stiv proceskontrol. Syrobotcoftwarestakken er overvejende klassisk kontrolteori—PID-løkker, tilstandsmaskiner, computersyn-tærskelværdi—med ML som et mindre optimerings-lag.
Økonomi: Den kolde matematik for automatiserings ROI
Lad os modellere et basalt tilfælde: en kontraktfabrikant i Arkansas, der overvejer syrobotter til konkurrence med bangladeshisk import på basale T-shirts.
Kapital: $1M for en 3-enhed syrobot-linje (kun samling; skæring/finish separat). Finansieret ved 6% over 7 år = $174k/år.
Arbejdskraft: 2 operatører ved $18/time indlæst = $75k/år. Vedligeholdelsesteknikker 0,5 FTE = $35k/år. I alt $110k/år.
Gennemstrømning: 4.000 enheder/dag/linje ved 90% oppetid = 1,08M enheder/år.
Per-enhed-omkostning: ($174k + $110k + $50k forbrugsstoffer) / 1,08M = $0,31/enhed (kun samling).
I mellemtiden giver en bangladeshisk fabrik med 30 syersker, der producerer samme T-shirt ved $2,20/time indlæst arbejdskraft, $0,18/enhed samlingsomkostning (forudsat 50 enheder/operatør/dag). Tilføj $0,10 fragt, $0,05 told, $0,03 compliance-overhead = $0,36 landingsomkostning—næppe mere end den indenlandske robot.
Men sammenligningen mangler kritiske faktorer:
- Robotlinjen håndterer EN stil effektivt. Stilskiftning koster 8 timers nedetid + ingeniørarbejde. Den manuelle linje skifter stilarter på 30 minutter.
- Stofdefekter, som en menneskelig syerske ruter rundt (syning 2cm fra fejlen) stopper en syrobot, kræver operatørintervention eller kassation af stykket.
- Robotens $0,31 ekskluderer skæring og finish, som stadig kræver menneskelig arbejdskraft (tilføj $0,15-0,20/enhed). Samlet indenlandsk omkostning: $0,46-0,51 vs. $0,36 import.
Den økonomiske sag lukker kun hvis:
- Toldsatser eller handelspolitik skifter 15%+ til fordel for indenlandsk produktion.
- Ledelsesfordel (2 uger vs. 12 uger fra Asien) kommanderer premiumpris ved engroshandel.
- Volumen opretholder 24/7-drift på en enkelt SKU i måneder.
Få modesammenhænge opfylder alle tre betingelser.
Hvad 2026 Ser Ud Som i Praksis
Et rundkørsel på industrihandler (Texprocess, ITMA, Sourcing ved MAGIC) afslører, at 2026 syrobot-fortællingen er en af dæmped forventninger. Leverandører lover ikke længere "lysløse fabrikker" eller "slutningen på offshore-fremstilling". I stedet positionerer de robottisk syning som et værktøj til specifikke hybrid arbejdsgange:
- Mikrofabrikker samplaceret med detailhandel (Uniqlos Tokyo-prototype, H&Ms Stockholm-forsøg) syngab custom-fit basicsmappe på anfordring. Begrænset SKU-rækkevidde, premiumpris, mærkehistorie-værdi opvejer omkostning.
- Reshoring af varetyper hvor geopolitisk risiko (forsyningskædeafbrydelse, menneskerettighedsbekymringer i bestemte regioner) retfærdiggør betaling af en 20-30% omkostningspræmie for indenlandsk sourcing.
- Teknisk præstationsslidt hvor præcisionssy (svejst sy på vandtæt skaller, flad-låst atletisk sy) drager fordel af robottisk repetabilitet.
For mainstream-modeindustrien—mærker, der producerer 50-500 stilarter pr. sæson i partier på 500-5.000 enheder—forbliver manuel syning utgangspunktet, med automatisering begrænset til op-strøm (skæring, spredning, markering) og ned-strøm (presse, fold, emballage) processer, hvor materialer er mere forudsigelige.
Implikationer for mønstertudviklingsarbejdsgange
Designere og mønstertegner, der navigerer dette landskab i 2026, bør opretholde strategisk fleksibilitet:
Modulær mønstertarkitektur: Skitsemønstre som sammensættelige blokke (bryst-for, ærme, krave), der kan kombineres til menneskelig produktion eller simplificeres/sammensmeltes til potentiel robottisk drift. Digitale værktøjer—herunder parametriske systemer, som tilbydes af platforme som MPattern—gør vedligeholdelse af mønstre-varianter mindre belastende end i papiræraen, men disciplin er påkrævet for at holde biblioteker sammenhængende.
Specifikationsomhyggelige: Hvis en del af produktionen muligvis berører en syrobot, skal søm-tiltag, kornlinjer og notchpositioner specificeres til ±1 mm—ikke den ±3 mm tolerance typisk for manuel produktion. Denne præcision giver udbytte i skæreakuratesse og QC selv for menneskelig syning.
Stofvalg-bevidsthed: Engager stof-leverandører tidligt til at forstå drapering, gendannelse og overfladekonsistens. Et stof, der "syr skønt" for hånden, kan have spændingskarakteristika, der forvirrer robottisk håndtering. Test-prøver under standardiserede betingelser (spænding, bøjning, klippning pr. ASTM D1388, D4964 protokoller) giver data til at informere både menneskelig og robottisk procesplanlægning.
Stil-volumen segmentering: Identificer, hvilke designs passer til høj-volumen, lav-variation produktion (kandidater til automatisering) vs. hvilke der kræver håndværkfleksibilitet (forbliv manuel). Et mærkes basis tee kunne retfærdiggøre robottisk investering, hvis årligt volumen overstiger 500k enheder; sæsonbetonet modetøj på 2k enheder/stil vil aldrig det.
Mønstertudvikleres rolle udvider sig fra ren kreativ/teknisk skitsering til at omfatte fremstillingsstrategi—forståelse af hvornår geometrisk enkelthed muliggør omkostningsbesparelser, og hvornår det ofrer den designintention, der differentierer mærket.
Konklusion: Udvikling, Ikke Omvæltning
Syrobotik i 2026 forbliver en teknologi på jagt efter sit optimale anvendelsesdomæne. Teknikken er solid—maskiner kan absolut sy stof med præcision, der overstiger menneskelig evne på kontrollerede opgaver. Men den økonomiske og drifts-sammenhængs kontekst for beklædningsfremstilling—høj stilvariation, diverse stofadfærd, distribuerede globale forsyningskæder, optimeret over årtier—favoriserer ikke endnu hel-skala automatisering.
For mønstertegner og designere er den praktiske konsekvens beredskab uden forstyrrelse. Udvikl digital flydende, oprethold geometrisk nøjagtighed i dine skitser, og forstå begrænsningerne, der ville gøre et mønstre "robot-klar"—men opgiv ikke de pasform-subtiliteter og kreativ frihed, som manuel syning muliggør. Industrien vil automatisere trinvist, i nicher, hvor volumen og enkelthed justerer. Hovedparten af beklædningsfremstilling forbliver menneskestyret for den varslede årti.
Hvis du bygger mønstre-biblioteker, der skal være fleksible mellem produktionsmetoder—eller blot ønsker den præcision og versionskontrol, der foregriber fremtidig fremstillingsudvikling—udforsker, hvordan MPatterns digitale værktøjer understøtter stringent, adaptiv mønstertudvikling uden at låse dig til nogen enkelt produktionsparadigma.
Ofte stillede spørgsmål
Kan syrobotter håndtere elastiske strikket som jersey eller rib?
Nuværende syrobot-systemer kæmper med strikket med mere end 20-25% stræk. Stoffet deformeres uforudsigeligt under gribrerpres og fodkrybkontakt, hvilket forårsager fejljustering og krøller. Mest succesfulde robottiske synginstallationer bruger stabile vævstoffer eller lav-stræk tekniske strikker (ponte, scuba). Høj-stræk stoffer som jersey kræver konstant realtids spændingsjustering, som overskrider nutidens sensor- og kontrolmuligheder ved produktionshastighed.
Hvor lang tid tager det at programmere en syrobot til en ny beklædningsstil?
Setuptid for en simpel stil (T-shirt, påslaget) varierer fra 4 til 12 timer, herunder oprettelse af pik-og-sted-sekvensen, undervisning af sømstier, kalibrering af synsystemer til det specifikke stof og testcykler. Komplekse stilarter med kurvet sømme eller flere stoflag kan kræve 20-40 timer. Dette står i kontrast til menneskeligt syre, som kan skifte stilarter på under en time, hvilket gør syrobotter økonomiske kun for lange produktionskørsel på tusinder af identiske enheder.
Hvad er forskellen mellem en syrobot og en regulær automatiseret symaskine?
En automatiseret symaskine (som en programmerbar lomme-setter eller knappehulsmaker) udfører en specialiseret operation gentagne gange, men kræver en menneskelig operatør til at indlæse stof, justere og flytte til næste station. En syrobot integrerer robottisk håndtering—gribere, transportbånd, synsystemer—for at finde op-skåret stof, positionere det, udføre søm og overføre til næste trin uden menneskelig berøring. Symaskinen selv er ofte en standard industriel maskine; robotikken håndterer alt før og efter nålen.
Er der nogen modemærker, der med succes bruger syrobotter i stor skala i 2026?
Intet større modemærke driver syrobot-produktion i målestok, der kan sammenlignes med dets manuelle fabrikker. Pilotprogrammer eksisterer—Adidas testede robottisk samling i Tyskland 2016-2019, nogle atletisk-mærker prøver det til tekniske sømme—men disse repræsenterer under
Related glossary terms
Med MPattern
Klip uden udskrivning — projektormode
Projicér mønstret direkte på stoffet. Nul papir, nul tape, garanteret 1:1 skala.
Prøv projektormode